
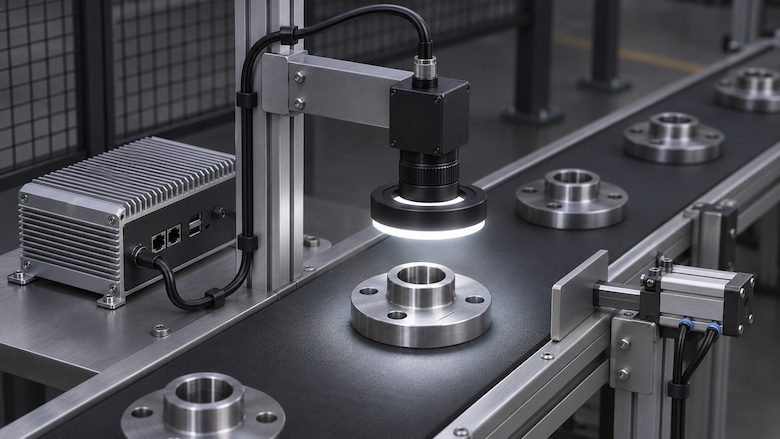
Периферийный ИИ для контроля качества: машинное зрение на производстве, железо и внедрение


Подберём сервер под задачи
Ответьте на несколько вопросов — подготовим предложение
Камера сняла изделие, модель распознала дефект, но команда на отвод пришла, когда оно уже прошло отбраковщик. Чтобы машинное зрение на производстве приносило пользу, нужно согласовать съёмку, обработку и механизм отвода продукции.
Разберём, как организовать контроль качества на производстве: где выполнять анализ, как рассчитать нагрузку и что проверить в пилоте до покупки вычислительной системы.
Коротко: что такое периферийный ИИ в контроле качества
Edge AI — выполнение ИИ-анализа рядом с источником данных. На линии обученная модель обрабатывает снимок и выдаёт результат. Этот этап называют инференсом. Обучение может проходить отдельно, на другом оборудовании.
Периферийные вычисления можно выполнять в умной камере, на встраиваемом устройстве, промышленном компьютере или локальном сервере. Решение по изделию принимается без постоянного обращения к удалённому сервису.
Зачем нужно машинное зрение на производстве
Какие дефекты находит система
Обнаружение дефектов начинается со съёмки нужного признака. Для царапины важны контраст и размер на снимке, для комплектности — видимость всех компонентов, для маркировки — читаемость символов и соответствие заданному содержимому.
Технолог определяет границу между допустимым отклонением и браком. След обработки поверхности может быть нормой, а похожая трещина — основанием для отвода. Эти различия закрепляют в правилах разметки и примерах для проверки.
Обычная оптическая съёмка проверяет видимые признаки. Чтобы осмотреть скрытый участок, нужен другой ракурс, а для внутреннего дефекта — подходящий метод контроля. Если признак неразличим на снимке, меняют способ получения изображения.
Чем машинное зрение отличается от компьютерного
Компьютерное зрение — общее направление анализа изображений. В промышленном контексте машинное зрение обычно означает систему из камер, оптики, подсветки, алгоритмов и связи с оборудованием. Термины пересекаются.
Компьютерное зрение на производстве использует классические алгоритмы и нейросети. Наличие графического процессора (GPU) не определяет название системы.
Где выполнять анализ: у линии, на сервере предприятия или в облаке
Вычислитель рядом с линией сокращает число сетевых зависимостей. Общий сервер объединяет ресурсы нескольких постов, но добавляет передачу по локальной сети и конкуренцию за вычисления.
Граничные вычисления включают и сервер предприятия: Edge AI не ограничивается умной камерой. Если общий узел обслуживает несколько линий, проверьте одновременную пиковую нагрузку и последствия его отказа.
Облако используют для обучения и хранения с разрешения предприятия. Если туда переносят анализ для решения по изделию, нужно подтвердить, что ответ приходит вовремя, и согласовать действия при потере внешней связи.
Таблица сравнения: задержка, приватность, стоимость, обслуживание
| Критерий | У линии | Сервер предприятия | Облако |
|---|---|---|---|
| Задержка | Зависит от съёмки и обработки на посту | Влияют локальная сеть и очереди общего узла | Влияют внешний канал и удалённый сервис |
| Приватность данных | Снимки можно хранить на посту, доступ нужно защищать | Снимки идут по сети предприятия, нужен контроль доступа | Передача и хранение вне площадки требуют согласования |
| Затраты | Узлы на постах, интеграция, лицензии и обслуживание | Общий ресурс, сеть, резервирование и сопровождение | Вычисления, сеть, хранение, выгрузка и интеграция |
| Обслуживание и отказ | Больше отдельных устройств, отказ обычно затрагивает свой пост | Обслуживание централизовано, отказ может затронуть несколько линий | Часть инфраструктуры обслуживает провайдер, сохраняется зависимость от связи |
Затраты сравнивают за одинаковый период, включая простой, замену оборудования и труд специалистов. Локальное размещение само по себе не гарантирует экономию или защищённость.
Гибридная схема оставляет решение по изделию локально, а архив, обучение и управление версиями выносит на сервер или в облако. Автономный режим позволяет посту работать при недоступности этих фоновых систем.
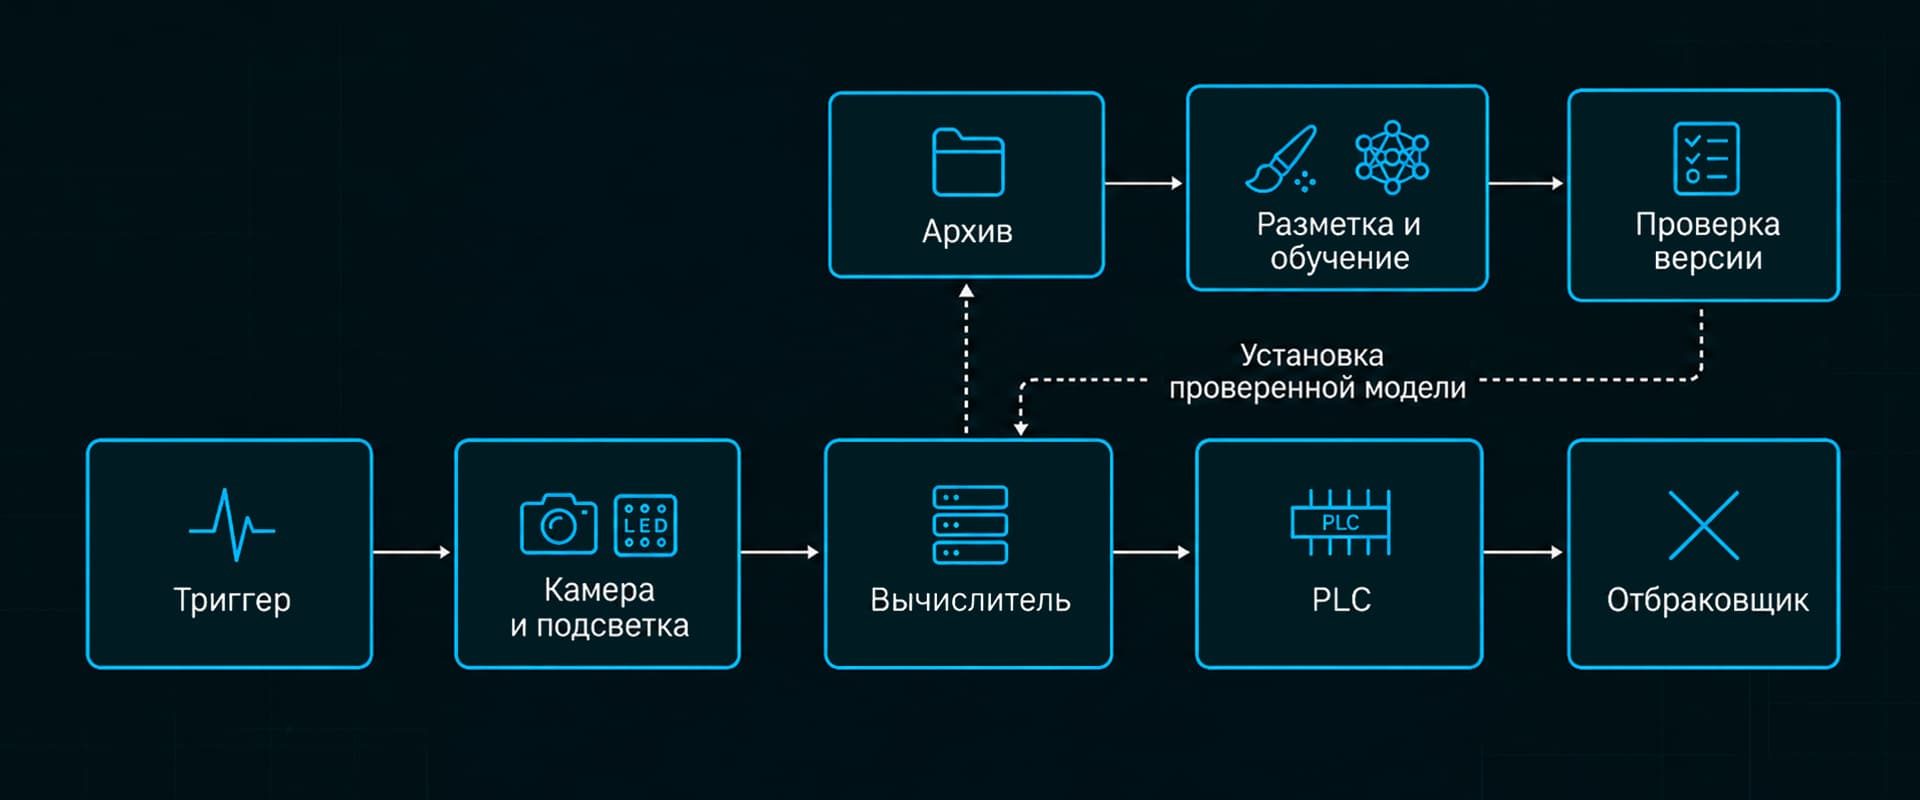
Решение на линии и подготовка новой модели выполняются в разных контурах
Из чего состоит система контроля качества на периферии
Камеры и освещение
Промышленную камеру выбирают с учётом минимального размера дефекта и поля зрения — участка, попадающего в кадр. Эти параметры определяют требования к разрешению, объективу и рабочему расстоянию. Сколько пикселей нужно для различимости дефекта, зависит от контраста, шума и алгоритма.
Проверьте съёмку на реальных образцах, включая пограничные случаи. Повышение разрешения не устраняет блики и нехватку глубины резкости.
Стабильное освещение помогает отделить признак от фона. Для блестящего металла подбирают направление и рассеивание света, для контура прозрачной детали проверяют съёмку на просвет. Выдержку согласуют со скоростью движения, чтобы избежать смазывания. Триггер задаёт момент съёмки, а импульсную подсветку синхронизируют с экспозицией.
Кадровая камера снимает участок целиком, линейная собирает изображение из строк по мере движения материала. Считывание строк синхронизируют с этим движением. Тип затвора проверяют на рабочей скорости, чтобы исключить искажения, мешающие измерению.
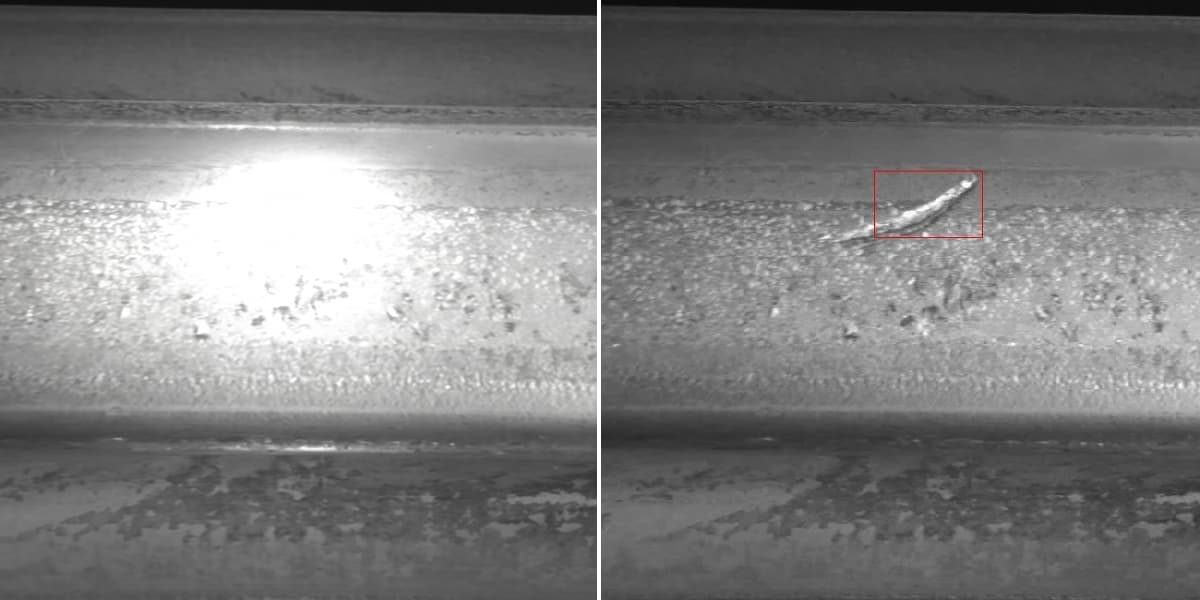
Подобранный свет делает дефект различимым на фоне поверхности
Интерфейс и программный комплект промышленной камеры должны быть совместимы с вычислителем. GigE Vision — стандарт взаимодействия, его название не задаёт скорость конкретного Ethernet-порта. Проверяют совместимость камеры, сетевой карты, коммутатора и кабеля, а также суммарный поток данных с учётом разрешения, разрядности и частоты съёмки.
Вычислитель: встраиваемый модуль, промышленный ПК или GPU-сервер
Выбирайте простое решение, которое обеспечивает нужное качество и укладывается в срок. Умная камера совмещает съёмку и обработку в пределах доступных алгоритмов, памяти и интерфейсов. Встраиваемое устройство удобно при ограничениях по габаритам и питанию.
Промышленный компьютер даёт больше свободы в подключении камер и выборе ПО. Для обработки по заданным правилам или запуска небольшой модели может хватить центрального процессора — CPU. Встроенный GPU или нейроускоритель NPU подбирают с учётом поддержки модели. Дискретный GPU рассматривают при нехватке вычислительных ресурсов или памяти.
Для тяжёлых моделей или нескольких постов рассматривают GPU-сервер. Его возможности проверяют на реальной нагрузке. Паспортные TOPS и FLOPS характеризуют вычислительную производительность, но не показывают, сколько камер или изделий система обработает за секунду.
При установке рядом с линией проверяют температуру, пыль, вибрации, охлаждение, питание и доступ для обслуживания. В серверной — сеть до камер, резервирование и соседние задачи. Для подключения промышленной камеры закладывают нужные порты или плату захвата.
Модуль, комплект разработчика и готовая система рассчитаны на разные задачи. Работа модели на экспериментальной плате ещё не подтверждает пригодность системы для цеха. Для устройств на Jetson сверяют модуль, исполнение системы и версию JetPack — программного комплекта NVIDIA для этой платформы.
Совместимость ПО и оборудования проверяют до заказа. ONNX описывает модель и её операции, но для запуска нужна среда исполнения. TensorRT оптимизирует и выполняет модели на поддерживаемом оборудовании NVIDIA. У готового движка есть ограничения на перенос между платформами, версиями и архитектурами GPU.
Другой вариант — OpenVINO для поддерживаемых CPU, GPU и NPU. Доступные операции и режимы проверяют для конкретного устройства. Зафиксируйте ОС, драйверы, версии библиотек, параметры входа модели и режим вычислений. После квантования — снижения точности представления чисел — повторно проверьте качество распознавания.
Когда известны модель, число постов и результаты пробной обработки, можно обсуждать GPU-системы для инференса нейросетей DigitalRazor. Передайте требования к задержке, памяти, интерфейсам и условиям установки — они задают основу для подбора конфигурации.


Как выбрать метод анализа изображений
Классические алгоритмы подходят для измеримых признаков в стабильной сцене: положения отверстия, размеров контура, наличия метки. Нейросеть полезна, когда допустимые варианты сложнее описать правилами.
Выбирайте метод по требуемому результату:
- классификация присваивает изображению или выделенному участку класс, например «годно» или «дефект»;
- детекция дефектов находит их положение и ограничивает прямоугольниками. YOLO — один из возможных вариантов детектора;
- сегментация выделяет область по пикселям, когда важны форма или площадь повреждения;
- поиск аномалий оценивает отклонение от изученных нормальных образцов и помогает при нехватке примеров отдельных дефектов.
Сопоставляйте результат с правилами приёмки: допустимая вариация поверхности тоже может выглядеть необычно для модели.
Интеграция с линией и PLC
Сигнал датчика или системы управления линией запускает съёмку. Вычислитель передаёт результат в PLC — программируемый логический контроллер. Контроллер выдаёт команду механизму отвода, когда к нему подходит нужное изделие. Протокол и интерфейс выбирают под оборудование.
Между камерой и отбраковщиком одновременно могут находиться несколько изделий. Поэтому результат связывают с идентификатором, порядковым номером или положением по энкодеру — датчику перемещения. Результаты разных ракурсов объединяют в решение по одному объекту.
Вместе с технологом и специалистом по автоматизации согласуют действия при отсутствии кадра, опоздании результата, переполнении очереди, потере связи и отказе вычислителя. Это может быть дополнительная проверка, отвод изделия либо остановка. Контур качества и функции безопасности оборудования проектируют отдельно.
Как оценить нагрузку и задержку: от камеры до отбраковщика
Пропускная способность показывает, сколько изображений система обрабатывает за секунду. Задержка — сколько времени проходит от начала съёмки до получения решения по конкретному изделию. Высокая средняя скорость обработки не гарантирует своевременный ответ.
Возьмём условную линию: 180 изделий в минуту, четыре ракурса в одной зоне, один снимок на ракурс. Получаем:
180 ÷ 60 × 4 = 12 изображений в секунду.
При разбиении кадра на фрагменты нужно учитывать уже число фрагментов, поступающих в модель. Уменьшение размера изображения на её входе сокращает обработку, но может сделать мелкий дефект неразличимым. Компромисс проверяют на целевых образцах. Пропуск снимков допустим только при подтверждённой полноте осмотра изделия.
Теперь учтём механику: от зоны съёмки до отбраковщика — 2,4 м, скорость конвейера — 1,2 м/с. Изделие проходит это расстояние за 2,4 ÷ 1,2 = 2 с. Если механизму для срабатывания требуется 150 мс, результат должен быть принят контроллером не позднее чем через:
2 − 0,15 = 1,85 с после прохождения зоны съёмки.
Часть этого времени оставляют на разброс задержек и погрешности синхронизации. При переменной скорости положение изделия отслеживают по фактическому движению.
В бюджет входят съёмка, считывание и передача кадра, подготовка изображения, ожидание в очереди, инференс, объединение результатов и обмен с PLC. Этапы могут перекрываться, поэтому итоговую задержку измеряют по временным меткам начала и конца цепочки.
Для этого потока нужна устойчивая производительность выше 12 изображений в секунду. Сбор пакета для совместной обработки может задержать решение по отдельному изделию, а все четыре результата нужны до истечения отведённого ему времени.
Тестируйте GPU-сервер или другой вычислитель с теми кадрами, областями интереса, размером входа модели и числом фрагментов, которые будут использоваться на линии. Включайте в тест полную обработку результата. Фиксируйте версии ПО, режим питания, размер пакета и параллельную нагрузку. Для видеоаналитики сжатого потока дополнительно учитывайте декодирование.
После прогрева проведите длительный тест. Измерьте распределение задержек, максимум, долю опозданий, потери кадров, длину очереди, загрузку CPU и ускорителя, расход памяти и температуру. p95 и p99 показывают время, в которое уложились 95% и 99% измерений. Это не гарантированный предел задержки.
Сколько данных нужно для обучения модели
Для распознавания известных видов дефектов нужны их размеченные примеры. При поиске аномалий обучающая выборка может состоять преимущественно из годных изделий. Реальные дефектные образцы нужны для независимой проверки в обоих случаях.
Снимайте допустимые варианты продукции из разных партий сырья, в разные смены и при разных условиях съёмки. Для дефектов фиксируйте виды, тяжесть и пограничные случаи. Правила разметки задают, что выделять, с какой точностью и когда отклонение недопустимо.
Разделите данные на обучение, настройку порога и финальный тест. Кадры одного изделия, близкие повторы и их изменённые копии оставляйте в одной части, иначе знакомые изображения завысят оценку. Работу на новых данных проверяйте на отдельных партиях или периодах съёмки.
Аугментации — изменения снимков — и синтетические изображения дополняют набор. Их пользу проверяют на реальных данных, сохраняя независимый тест.
Нужное количество снимков зависит от разнообразия задачи и требуемой уверенности в результате. Несколько найденных редких дефектов не подтверждают низкую вероятность пропуска. Объём проверки согласуют с ценой ошибки.
Как оценить качество: точность, полнота, ложные срабатывания
Положительным классом будем считать дефектное изделие. При нескольких ракурсах метрики считают по общему решению об изделии.
Рассмотрим условную проверку 10 000 изделий. Из них 100 — реальный брак, 9900 — годные:
| Фактическое состояние | Признано дефектным | Признано годным | Всего |
|---|---|---|---|
| Дефектное изделие | 95 | 5 | 100 |
| Годное изделие | 198 | 9702 | 9900 |
| Всего | 293 | 9707 | 10 000 |
Показатели в этом примере:
| Показатель | Что означает | Расчёт в примере |
|---|---|---|
| Precision, точность | Доля реального брака среди изделий, признанных дефектными | 95 ÷ 293 ≈ 32,4% |
| Recall, полнота | Доля найденных дефектных изделий среди всех дефектных | 95 ÷ 100 = 95% |
| FPR, доля ложной отбраковки | Доля ошибочно отведённых среди всех годных изделий | 198 ÷ 9900 = 2% |
Ложные срабатывания составляют около двух третей всех тревог — 198 из 293. Показатель FPR равен 2%, потому что его считают среди всех годных изделий.
Общая доля правильных ответов, accuracy, равна (95 + 9702) ÷ 10 000 = 97,97%. При редких дефектах одного accuracy недостаточно: в этом примере система пропустила пять дефектных изделий и сделала 198 ненужных отводов.
Порог срабатывания выбирают по последствиям ошибок. Более чувствительная настройка обычно увеличивает и полноту, и ложную отбраковку. Отдельно проверяют пропуски критических дефектов, потери годных изделий и загрузку участка повторного осмотра. Небольшой тест без пропусков не доказывает безошибочность.
Выберите GPU-сервер для нейросетей
Готовые решения для работы с большими массивами данных
Этапы внедрения: от пилота на одной линии до масштабирования
- Согласуйте задачу и приёмку. Зафиксируйте контролируемые признаки, допустимые пропуски и ложные отводы, темп линии, срок решения и условия испытаний.
- Проверьте съёмку. Убедитесь, что пограничные образцы различимы на снимках при рабочей скорости линии.
- Соберите данные и выберите метод. Обучите модель или настройте алгоритм, проверьте качество на независимом наборе и нагрузку на целевой системе.
- Проведите пилот в режиме наблюдения. Записывайте решения без автоматического отвода и сопоставляйте их с фактическим качеством. Охватите репрезентативные партии и смены.
- Проверьте физическую отбраковку. Убедитесь, что отводится нужное изделие и механизм срабатывает вовремя. Испытайте реакцию на сбои и при необходимости обратную связь от механизма.
- Начните с ограниченного запуска. Подтвердите стабильность в эксплуатации, затем масштабируйте систему, повторяя проверку на новых постах и видах продукции.
После запуска контролируют задержки, потери кадров, очереди и качество снимков. Качество распознавания сверяют с фактическим состоянием изделий, включая выборочный осмотр продукции, которую система признала годной. Одни тревоги не показывают пропущенные дефекты.
Новые примеры сохраняют с контекстом партии и условий съёмки. Обновление сначала испытывают отдельно, фиксируют версию и порог, готовят возврат к предыдущей версии. Только после этого обновлённую модель устанавливают в рабочую систему.
Типичные ошибки внедрения
- Ответ меняется при неизменном изделии. Проверьте стабильность света: её нарушения могут вызывать ложные отводы. Зафиксируйте условия съёмки до сбора данных.
- Дефект неразличим на кадре. Недостаток исходного сигнала ведёт к пропускам. Проверьте оптику, масштаб, ракурс и свет.
- Модель ошибается на новой партии. Неполные данные или утечка между обучением и тестом могли завысить первоначальную оценку. Проверьте состав и независимость выборок.
- Мощный ускоритель не справляется. Оценка только по TOPS или среднему FPS не учитывает очереди и перегрев. Испытайте полный тракт под длительной пиковой нагрузкой.
- Отводится соседнее изделие. Ошибка привязки результата нарушает работу контроля даже при верном распознавании. Проверьте привязку результата к изделию, обмен с PLC и синхронизацию механизма.
- Изделие проходит без кадра. Система не реагирует на отсутствие результата. До запуска проверьте мониторинг и обработку таких отказов.
Если после смены сырья выросло число тревог, сначала проверьте чистоту оптики и свет, затем сравните новые годные образцы с прежними при одинаковой съёмке. Рост тревог сам по себе не доказывает дрейф модели. Если изменился свет, восстановите его. Если изменилась допустимая поверхность, включите новые примеры в данные и проверьте обновление модели. Реальный рост дефектности требует проверки производства. Повышение порога без диагностики может скрыть проблему.
Часто задаваемые вопросы
Заключение
Машинное зрение помогает раньше находить дефекты, сокращать затраты на повторную обработку и снижать риск отгрузки брака. Для этого модель проверяют на реальных изделиях, а оборудование подбирают так, чтобы оно успевало обработать снимки и передать команду на отвод. Снимки можно обрабатывать и хранить на предприятии.
Мы в DigitalRazor более десяти лет разрабатываем и выпускаем рабочие станции и GPU-серверы. Среди проектов — локальный сервер для контроля дефектов металлических изделий. При подборе системы специалисты учитывают всю нагрузку: приём и подготовку кадров, запуск моделей и хранение результатов.
Перед поставкой системы проходят стресс-тесты длительностью до 48 часов, затем отдел контроля качества сверяет показатели с эталонными. За поддержку отвечает собственный сервисный центр DigitalRazor. Гарантия — до трёх лет, срок и состав обслуживания зависят от выбранного пакета.
Напишите нам в MAX или Telegram — поможем подобрать сервер под задачи вашего производства.


